Fir datt e Roboterarm sech flexibel beweege kann an Objeten präzis gräife kann, läit de Schlëssel an der präziser Kontroll vun all senge Gelenker. Genee do spillen Servomotoren hir Roll. Als zentral Undriffskomponent vum Roboterarm konvertéiert de Servomotor elektresch Signaler a präzis Wénkelbewegung, wouduerch d'Positionéierung a Kontroll vum Roboterarm erreecht ginn.
D'Verstoe wéi Servomotoren Roboteräerm steieren ass e wichtege Schrëtt an d'Welt vum Roboterdesign a -produktioun.
Wat ass de Grondprinzip vun der Servomotorsteierung vun engem Roboterarm?
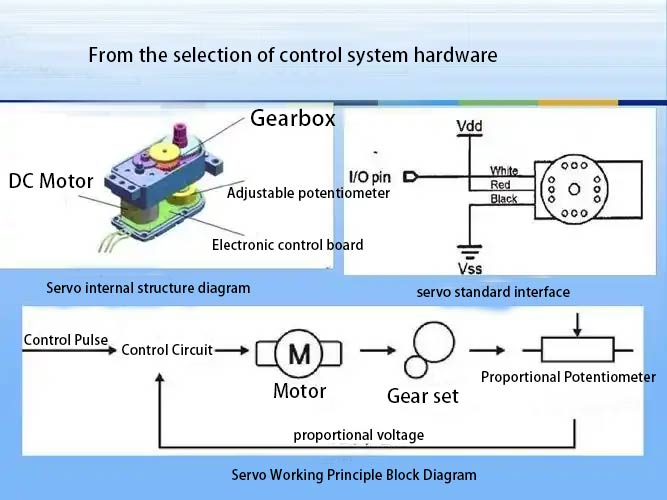
E Servomotor enthält e klenge Gläichstroummotor, en Zännrad an e Positiounsfeedbackpotentiometer. Wann Dir e Kontrollsignal schéckt, vergläicht d'Kontrollkrees dëst Signal mam aktuellen Wénkel, deen vum Potentiometer zréckgeleet gëtt.
Wann et eng Diskrepanz gëtt, start de Motor a benotzt den Zännrad fir ze verlangsamen an den Dréimoment ze erhéijen, wouduerch d'Ausgangswell sech dréit, bis se déi designéiert Positioun erreecht a stoppt. Dëst zougemaacht Kontrollsystem garantéiert d'Genauegkeet vun der Wénkelkontroll.
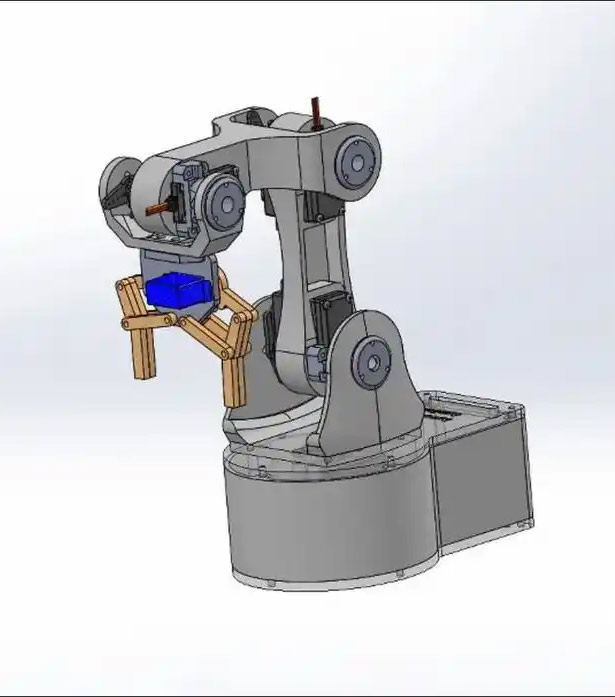
Fir Roboteräerm,all Gelenk ass mat engem Servo ausgestattDuerch d'Koordinatioun vun de Rotatiounswénkele vu verschiddene Servomotoren kann den Endeffektor vum Roboterarm enger virbestëmmter Trajektorie am Raum verfollegen.
Zum Beispill, fir e Roboterarm mat dräi Fräiheetsgraden eng Taass opzehuelen, déi op engem Dësch placéiert ass, mussen d'Servomotore vun de Schëller-, Ellbogengelenk- a Handgelenkgelenker zesumme schaffen, fir eng Serie vu kontinuéierleche Wénkelännerungen ze berechnen an auszeféieren.
Firwat si Servomotore fir d'Steierung vu Roboterarmen gëeegent?
Servoen hunn e bedeitende Virdeel: héich Integratioun. Si enthalen de Motor, d'Reduktiounsgetriebe an d'Steierschaltung all an engem kompakten Gehäuse, wat den Entwéckler eng "Plug and Play"-Léisung bitt.
Hiersteller vu Roboterarmbrauchen net separat Motoren an Treiber ze kafen, an si brauche keng komplex PID-Parameter-Tuning duerchzeféieren. Dëst senkt d'Entrée-Barriär fir Roboteräerm däitlech a verkierzt den Entwécklungszyklus.
Den Dréimoment, deen de Servomotor liwwert, ass entscheedend fir de Roboterarm. Soubal de Roboterarm d'Zilpositioun erreecht huet, och wann e vun externen Kräften gestéiert gëtt, liwwert de Servomotor weider Stroum fir de Wénkel ze halen an doduerch e gewësse Grad un "Haltkraaft" ze weisen.
Et ass dës Charakteristik, déi et dem Roboterarm erméiglecht, Objeten an engem stabilen Zoustand ze halen oder net einfach vun der virdefinéierter Haltung ofzewäichen, wann en eng liicht Kollisioun kritt.
Wéi ee dat richtegt Servo-Modell fir e Roboterarm auswielt
Bei der Auswiel vun engem Servomotor sinn Dréimoment a Geschwindegkeet déi zwee wichtegst Parameteren. D'Dréimoment bestëmmt d'"Kraaft" vum Servomotor, wat him erméiglecht, den Dréimoment ze iwwerwannen, deen duerch d'Gewiicht vun de Glieder vum Roboterarm an d'Laascht generéiert gëtt. Eng einfach Schätzungsmethod ass, datt den Dréimoment, deen fir d'Gelenk erfuerderlech ass, mindestens 1,5 Mol sou héich soll sinn wéi den Dréimoment, deen duerch d'Glieder an d'Laascht generéiert gëtt.
D'Geschwindegkeet beaflosst d'Liichtegkeet vun de Bewegunge vum Roboterarm; wat méi niddreg de Wäert ass, wéi zum Beispill 0,1 Sek./60°, wat méi séier d'Bewegung ass.
Fir pädagogesch oder Desktop-Roboterarmprojeten, déi gemeinsamDS-R003B ServoE Motormodell ass dacks e gudden Ausgangspunkt mat exzellenter Käschteeffizienz.
Wat ass de spezifesche Format vum Servomotor-Steiersignal?
Servoen benotzen wäit verbreet PWM-Signaler (Pulse Width Modulation) fir d'Steierung. De Steierpuls gëtt net vum Spannungsniveau bestëmmt, mä vu senger Dauer. Eng Standard-Steierpulsperiod ass typescherweis 20 Millisekonnen.
Wärend dëser Period variéiert d'Dauer vum Héichniveau-Signal tëscht 0,5 an 2,5 Millisekonnen. Dës Pulsbreet entsprécht direkt der Wénkelverrécklung vun der Ausgangswell vun 0° bis 180°.
Genauer gesot, entsprécht eng Pulsbreet vun 0,5 ms am Allgemengen der 0°-Positioun, 1,5 ms der 90°-Neutralpositioun an 2,5 ms der 180°-Positioun. Dir musst d'I/O-Ports vum Mikrocontroller benotzen, fir dës Pulswelleform mat enger spezifescher Breet ze generéieren.
Wéi programméiert een déi koordinéiert Bewegung vun engem Roboterarm?
Dee wichtegsten Aspekt vun der Programméierung fir e Roboterarm mat verschiddene Fräiheetsgraden ze steieren, läit an de kinematesche Berechnungen. Dir musst eng Ofbildungsbezéiung vum "Gelenkraum" zum "Cartesesche Raum" opbauen.
Wann Dir als Beispill déi linear Bewegung vum Endeffektor vum Roboterarm hëlt, musst Dir dëse riichten Wee an déi entgéintgesate Richtung berechnen an en an eng Sequenz vu Wénkelen transforméieren, déi sech mat der Zäit fir all Gelenkservo änneren.
An der aktueller Programméierung musst Dir als éischtdéi gewënscht Trajektorie vum Endeffektor vum Roboterarm plangenDann berechent Dir mat Hëllef vun der inverser Kinematik den Zilwénkel, ënner deem all Servo sech a Echtzäit dréie soll.
D'Steierplat schéckt dann entspriechend PWM-Signaler sequenziell un all Servo, fir sécherzestellen, datt se gläichzäiteg oder hannereneen op hir designéiert Positiounen ukommen. Dëst erreecht reibungslos, koordinéiert zesummegesate Beweegungen.
Heefeg Problemer beim Bau vun engem Servo-montéierte Roboterarm
Fir Ufänger ass dat heefegst Problem, datt d'Gelenker vum Roboterarm vibréiere kënnen oder hir Positiounen net genee erreechen. Dëst gëtt meeschtens duerch eng net genuch Stroumversuergung verursaacht. Wann verschidde Servoen gläichzäiteg funktionéieren, ass de Stroumverbrauch ganz héich, wat en USB-Port vum Computer oder eng einfach Batterie net erfëlle kann, wat zu engem staarke Spannungsfall féiert.
D'Léisung ass, eng separat, reglementéiert Stroumversuergung mat genuch Leeschtung ze benotzen, an e grousskapazitéierte Kondensator parallel zu der Stroumleitung vun all Servo bäizefügen, fir de Stroumbedarf ze pufferen.
Onzureichend mechanesch Steifheet, déi zu enger ze fester Montage féiert, ass en anert heefegt Problem. Strukturell Wackelen féieren zu enger Ofsenkung vum Servo-Dréimoment, während eng ze fest Montage d'Reibungswiderstand erhéicht. Béid Situatioune kënnen zu enger ongenauer Servo-Positionéierung a souguer zu enger Iwwerhëtzung féieren.
Vergewëssert Iech, datt Är Deeler vun Ärem Roboterarm präzis veraarbecht a sécher verbonne sinn, an datt d'Servo-Undriffsplacke sinn richteg installéiert ouni ze rutschenD'Additioun vun entspriechenden Bewegungsverzögerungen am Code kann och Servovingungen duerch Iwwerschwemmung verhënneren.
Zäitpunkt vun der Verëffentlechung: 31. Oktober 2025